El cálculo es una herramienta que permite la predicción y el
análisis de muchas cosas más, uno de estos ejemplos es el cálculo del:
CENTRO DE MASA
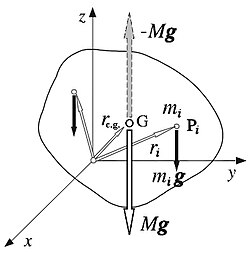
El centro de masa es el punto en el que se puede considerar
esta concentrada toda la masa de un cuerpo.

En el gráfico anterior el cuerpo se encuentra en equilibrio,
generalmente en este punto no se necesita proceso mayor que solo calcular la
mitad del cuerpo es decir:
Mag = Mbg
*CASO DISCRETO
· (M1 + M2) Xc = M1*X1 + M2*X2
Xc =
(M1*X1 + M2*X2)/(M1+M2)
· (M1 + M2) Yc = M1*Y1 + M2*Y2
Yc =
(M1*Y1 + M2*Y2)/(M1+M2)
· (M1 + M2) Zc = M1*Z1 + M2*Z2
Zc =
(M1*Z1 + M2*Z2)/(M1+M2)
-
Sean Rc, R1
Y R2 magnitudes vectoriales
·
Rc = M1*R1
+ M2*R2
M1 + M2
-
En el caso de tener n masas en un sistema simplemente hay que realizar un sumatorio
para obtener el CENTRO DE MASA TOTAL, es decir:
Xc = ∑ XiMi
i=1
∑ Mi
i=1
Yc = ∑ YiMi
i=1
∑ Mi
i=1
Zc = ∑ ZiMi
i=1
∑ Mi
i=1

* CASO CONTINUO

SEA:
dm -> diferencial de la masa
·
Xc = ∫X dm
M
·
Yc = ∫Y dm
M
·
Zc = ∫Z dm
M

DISTRIBUCIÓN SUPERFICIAL
Cuando se tiene que calcular el
centro de masa de manera continua en una superficie cualquiera, hay que
realizar el mismo proceso mencionado anteriormente, pero tomando en cuenta lo
siguiente:
dm
= Ϭ dA
dm à
diferencial de masa
Ϭ à
densidad superficial
da à diferencial del área o
superficie
DISTRIBUCIÓN VOLUMÉTRICA
Cuando se tiene que calcular el
centro de masa de manera continua en un volumen cualquiera, hay que realizar el
mismo proceso mencionado anteriormente, pero tomando en cuenta lo siguiente:
dm
= δ dv
dm à
diferencial de masa
δ à densidad volumétrica
dv à diferencial del volumen

Otra aplicación del cálculo es para lo siguiente:
MOMENTO DE INERCIA
El momento de inercia se presenta en muchos movimientos que se dan en nuestro entorno, el análisis de este concepto ha permitido concebir grandes avances para la ciencia y su aplicación en tecnologías. Para mayor entendimiento estos movimientos se los puede observar en:
- El girar de un trompo sobre su propio eje
- Cuando patinadores de hielo giran en el aire
- Cuando se gira un trozo de leña para prender fuego
- El movimiento de las llantas de una bicicleta


El momento de inercia de una partícula de masa m respecto a
un eje se define como m*r^2, donde r es la distancia desde la partícula el eje.

En el caso de tratarse de un cuerpo o un conjunto finito de
partículas se procede a hacer lo siguiente:
Sea densidad de una lámina G(x,y) y ocupa una región D.
Ix = ∫ ∫ y^2 dm
dm = G(x,y) dA
D
Iy = ∫ ∫ x^2 dm
D
Io = ∫ ∫ (x^2+y^2) dm
D

A pesar de que existe una materia dedicada especialmente
al estudio de probabilidades, este estudio usa de manera especial las
integrales dobles y simples.
PROBABILIDADES
b
i.
P( a ≤ X ≤ b ) = ∫ f(x) dx
a
Donde f(x): función de densidad de probabilidad
X:
variable aleatoria continua
·
f(x) ≥ 0
+∞
· ∫ f(x)dx =
1
-∞
a c
ii.
P( a ≤ X ≤ b ; c ≤ Y ≤
d ) = ∫
∫ f(x,y) dxdy
b d
Donde f(x,y): función de densidad de probabilidad
X,Y: variables
aleatorias continuas
Hablando en el campo de variables continuas el cálculo es
una herramienta muy poderosa, pero al momento de tratar variables discretas
existen diferentes tipos de tratamiento matemático, ya sean fórmulas o
postulados específicos.

CAMPOS VECTORIALES
-
Los campos vectoriales a pesar de tener un nombre un poco complejo se
encuentran en la mayoría de cosas de la vida cotidiana, y mediante su análisis
se consiguen avances muy importantes para mejorar la vida de las personas, por
ejemplo CAMPOS VECTORIALES DE:
·
La
velocidad que muestran los patrones de viento en una región
·
Las corrientes oceánicas en las costas
·
Flujos que se encuentran dentro de tuberías y
tanques
·
Campos de fuerza, por ejemplo: gravitacionales,
eléctricos, etc.
·
Para mayor entendimiento un campo vectorial es
una función cuyo dominio es un conjunto de puntos en R2 o en R3 y cuyo rango es
en V2 o V3


Para representar campos
vectoriales hay que dar distintos pares ordenados, los cuales sin importar cual
sea su número a la larga darán como resultado un patrón los cuales seguirán
direcciones parecidas entre si.
Existen diferentes maneras de
representar un campo vectorial entre ellas están:
-
F (x,y) = P (x,y) i + Q(x,y) j
-
F (x,y) = <P (x,y) , Q(x,y) >
-
F (x,y) = P i + Q j
En esta representación P y Q son campos escalares.
·
Existen campos vectoriales conservativos y no
conservativos
Campo conservativo
Se dice que un campo vectorial  es conservativo si la circulación del campo a lo largo de una curva es independiente del camino, solo depende de los puntos inicial y final de la circulación.
Los campos conservativos se pueden expresar como gradiente de una función escalar, es decir existe una función escalar de punto V(x,y,z) que cumple:

por lo que el cálculo de la circulación se convierte en:

La circulación de un campo conservativo por una línea cerrada es por tanto cero:

Si un campo vectorial es conservativo cumple además estas condiciones:
 ;
 ;

________________________________________________________________________________
INTEGRAL DE LINEA
Se dan funciones vectoriales en aplicaciones físicas. Aparecen con regularidad los productos escalares de estas funciones vectoriales, con otro vector tal como la distancia o longitud de un trayecto. Cuando tal producto se suma sobre una longitud de trayecto, donde cambian tanto las magnitudes como las direcciones, esa suma viene a ser una integral llamada integral de línea.
También se usa una integral de línea en la definición general de trabajo en mecánica.

Esta integral de linea puede servir para evaluar la longitud de curvas, o definir cantidad de trabajo.
Para que este proceso sea óptimo seria necesario parametrizar las curvas a calcular y ver cual es su derivada.

Existen dos operaciones que valen la pena mencionar, las cuales se usan mucho en el tema de campos conservativos.
GRADIENTE DE UN VECTOR
El gradiente de
un campo escalar, que sea diferenciable en el entorno de un punto, es un vector
definido como el único que permite hallar la derivada direccional en cualquier
dirección como:

siendo n un vector
unitario y  la
derivada direccional de
 en la
dirección de n , que informa de la
tasa de variación del campo escalar al desplazarnos según esta dirección:
la
derivada direccional de en la
dirección de n , que informa de la
tasa de variación del campo escalar al desplazarnos según esta dirección:
Una forma equivalente de definir el gradiente es como el
único vector que, multiplicado por cualquier desplazamiento infinitesimal, da
el diferencial del campo escalar:

Con la definición anterior, el gradiente está
caracterizado de forma unívoca. El gradiente se expresa alternativamente
mediante el uso del operador nabla:

Interpretación del Gradiente
De forma geométrica el
gradiente es un vector que se encuentra normal a una superficie o curva en el
espacio a la cual se le esta estudiando, en un punto cualquiera, llamese 

 etcétera.
Algunos ejemplos son:
etcétera.
Algunos ejemplos son:
·
Considere una habitación en la cual la
temperatura se define a través de un campo escalar, de tal manera que en
cualquier punto , la
temperatura es  .
Asumiremos que la temperatura no varia con respecto al tiempo. Siendo esto así,
para cada punto de la habitación, el gradiente en ese punto nos dará la
dirección en la cual se calienta más rápido. La magnitud del gradiente nos dirá
cuán rápido se calienta en esa dirección.
, la
temperatura es .
Asumiremos que la temperatura no varia con respecto al tiempo. Siendo esto así,
para cada punto de la habitación, el gradiente en ese punto nos dará la
dirección en la cual se calienta más rápido. La magnitud del gradiente nos dirá
cuán rápido se calienta en esa dirección.
·
Considere una montaña en la cual su altura en el
punto se define
como  . El gradiente
de H en ese punto estará en la dirección para la que hay un
mayor grado de inclinación. La magnitud del gradiente nos mostrará cuán
empinada se encuentra la pendiente.
se define
como . El gradiente
de H en ese punto estará en la dirección para la que hay un
mayor grado de inclinación. La magnitud del gradiente nos mostrará cuán
empinada se encuentra la pendiente.
ROTACIONAL DE UN VECTOR
Matemáticamente, esta idea se expresa como el límite de la circulación del campo vectorial, cuando la curva sobre la que se integra se reduce a un punto:

Aquí, ΔS es el área de la superficie apoyada en la curva C, que se reduce a un punto. El resultado de este límite no es el rotacional completo (que es un vector), sino solo su componente según la dirección normal a ΔS y orientada según la regla de la mano derecha. Para obtener el rotacional completo deberán calcularse tres límites, considerando tres curvas situadas en planos perpendiculares.
Aunque el que el rotacional de un campo alrededor de un punto sea distinto de cero no implica que las líneas de campo giren alrededor de ese punto y lo encieren. Por ejemplo, el campo de velocidades de un fluido que circula por una tubería (conocido como perfil de Poiseuille) posee un rotacional no nulo en todas partes, salvo el eje central, pese a que la corriente fluye en línea recta:

La idea es que si colocamos una rueda de paletas infinitamente pequeña en el interior del campo vectorial, esta rueda girará, aunque el campo tenga siempre la misma dirección, debido a la diferente magnitud del campo a un lado y a otro de la rueda.
Fuente vectorial y escalar [editar]
Al campo vectorial,  , que se obtiene calculando el rotacional de un campo
 en cada punto,
, que se obtiene calculando el rotacional de un campo en cada punto,
se conoce como las fuentes vectoriales de  (siendo las fuentes escalares las que se obtienen mediante la divergencia).
Un campo cuyo rotacional es nulo en todos los puntos del espacio se denomina irrotacional o se dice que carece de fuentes vectoriales. Y si está definido sobre un dominio simplemente conexo entonces dicho campo puede expresarse como el gradiente de una función escalar:

Expresión en coordenadas cartesianas
Partiendo de la definición mediante un límite, puede demostrarse que la expresión, en coordenadas cartesianas, del rotacional es

que se puede expresar de forma más concisa con ayuda del operador nabla como un producto
vectorial, calculable mediante un determinante:

_________________________________________________________________________________
TEOREMA DE GREEN
El teorema de Green establece la relación entre una integral de línea alrededor de una curva  cerrada y simple, y una integral doble sobre la región plana
 limitada por .
El teorema de Green se llama así por el científico británico George Green y es un caso especial del más general Teorema de Stokes
cerrada y simple, y una integral doble sobre la región plana limitada por .El teorema de Green se llama así por el científico británico George Green y es un caso especial del más general Teorema de Stokes
Este tipo de teoremas resulta muy útil ya que dados un campo vectorial y una curva cerrada simple sobre cual hay que integrarlo, podemos elegir la posibilidad mas simple entre poder integrar el campo directamente sobre la curva o bien integrar la diferencia de sus derivadas parciales cruzadas sobre el recinto que este delimitando la curva.
* Sea C una curva simple y cerrada, suave a trozos y orientada positivamente, y sea F(x;y) = (P;Q) un campo vectorial cuyas funciones coordenadas tienen derivadas parciales continuas sobre una región abierta que contiene a la región D acotada por C. Entonces:

REFERENCIAS:
http://www.wikimatematica.org/index.php?title=Teorema_de_Green
https://es.wikipedia.org/wiki/Campo_vectorial
http://www.uantof.cl/facultades/csbasicas/Matematicas/academicos/emartinez/calculo3/lineavec/lineavec.html
_________________________________________________________________________________
ESTOS SON TODOS LOS TEMAS TRATADOS EN ESTE BLOG, ¡GRACIAS POR SU VISITA!

No hay comentarios:
Publicar un comentario